Новые разделы!
ИИ, квантовые вычисления и много других интересных тем
NVIDIA выпустила Isaac ROS 5.0 с поддержкой ИИ-агентов и ROS Lyrical
22.09.2026
Новая версия набора GPU-ускоренных пакетов для ROS 2 получила поддержку ROS Lyrical и Ubuntu 24.04, а также процессы и документацию для работы ИИ-агентов. Isaac ROS 5.0 распространяется бесплатно с открытым исходным кодом и рассчитан на платформы Jetson от Orin Nano до Thor.
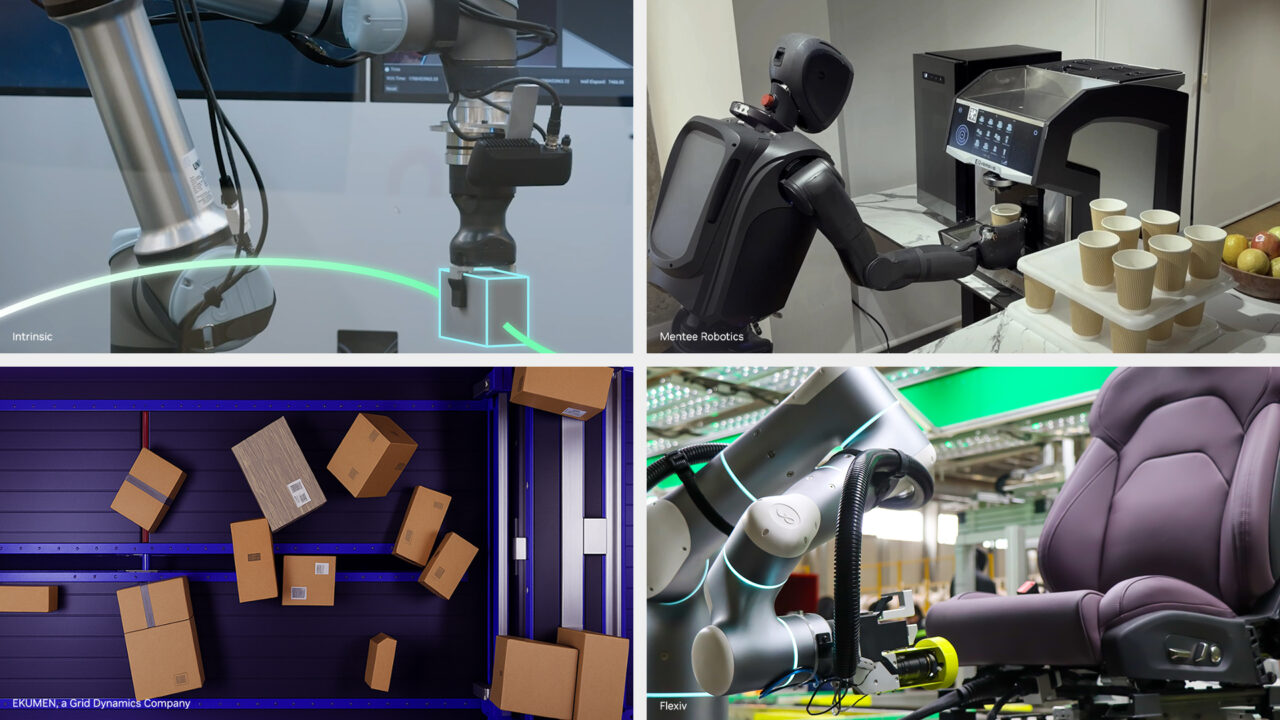
22 сентября NVIDIA выпустила Isaac ROS 5.0 — новую версию набора GPU-ускоренных пакетов для создания робототехнических приложений на основе открытой платформы ROS 2. Релиз представлен на конференции ROSCon в Торонто.
В Isaac ROS появились готовые процессы и документация, которыми могут пользоваться разработчики и ИИ-агенты. В их числе — настройка моделей стереозрения FoundationStereo под конкретные камеры и условия, а также отдельный процесс для задач захвата и перемещения предметов. Библиотека вывода FoundationPose для определения положения и ориентации объектов, по данным NVIDIA, работает до 5,5 раза быстрее.
Версия 5.0 поддерживает ROS Lyrical Luth и Ubuntu 24.04. Совместно с Open Source Robotics Alliance компания также добавила в ROS независимый от производителя интерфейс rosidl::Buffer. На совместимом оборудовании он позволяет передавать данные между областями памяти, включая память CPU и GPU, без обязательного промежуточного копирования через процессор.
Isaac ROS 5.0 поддерживает вычислительные модули от Jetson Orin Nano до Jetson Thor. Релиз доступен бесплатно с открытым исходным кодом; инструкции и перечень пакетов опубликованы в документации проекта.
Источник: blogs.nvidia.com